Brick Remote
Condueix el teu cotxe compatible amb LEGO® amb un ordinador o una tauleta. Dirigeix-lo, fes curses, ensenya-li a ballar o dibuixa-li un camí perquè el segueixi!
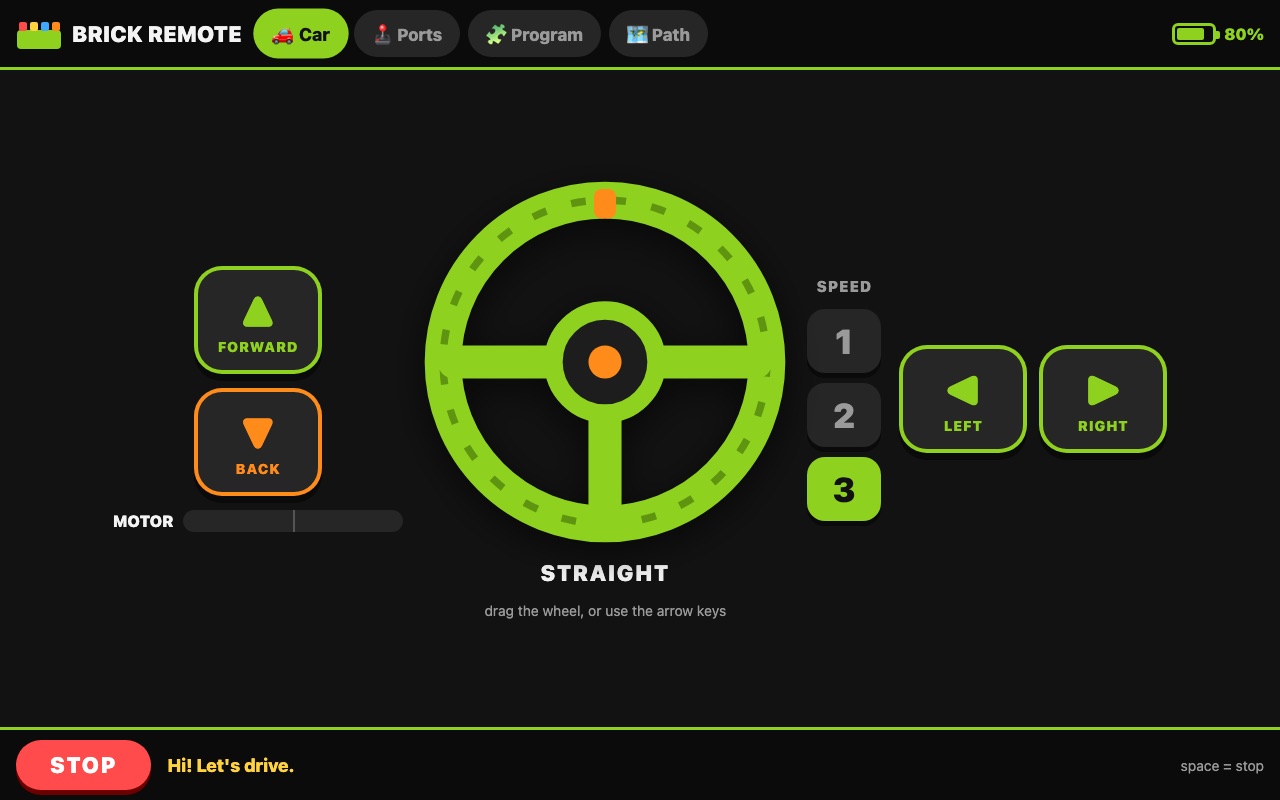
Condueix el teu cotxe compatible amb LEGO® amb un ordinador o una tauleta. Dirigeix-lo, fes curses, ensenya-li a ballar o dibuixa-li un camí perquè el segueixi!
Només tres coses.
La caixa de piles amb les connexions de motor A, B, C i D. Normalment ve amb l'app XP Block i al fullet hi diu "Smart creative module".
Amb Bluetooth: una Raspberry Pi, un portàtil o un ordinador de taula. Una tauleta o un mòbil també poden fer de comandament.
Només per a la primera configuració. Després, condueixes tu!
Els passos 1 i 2 només es fan una vegada.
Instal·la'l amb Python:
pip install "brickremote[web]"
O baixa el codi i fes servir ./run.sh, que la primera vegada ho prepara tot sol.
Connecta el motor de tracció a la connexió A i el motor de la direcció a la connexió D. Així està muntat el cotxe que ve a la caixa.
Prem el botó d'engegada. El llum comença a fer pampallugues: t'està esperant!
brickremote web
Obre en un navegador l'adreça que apareix. En una tauleta, fes servir la que acaba en :8080. Quan trobi el bloc, el llum deixa de fer pampallugues i ja pots conduir!
T'agrada més escriure que fer clic? Executa brickremote per a la versió de teclat.
Canvia entre elles amb els botons de dalt.
Mantén premut FORWARD per avançar i gira el volant. Si el deixes anar, el volant torna al centre, com en un cotxe de veritat.
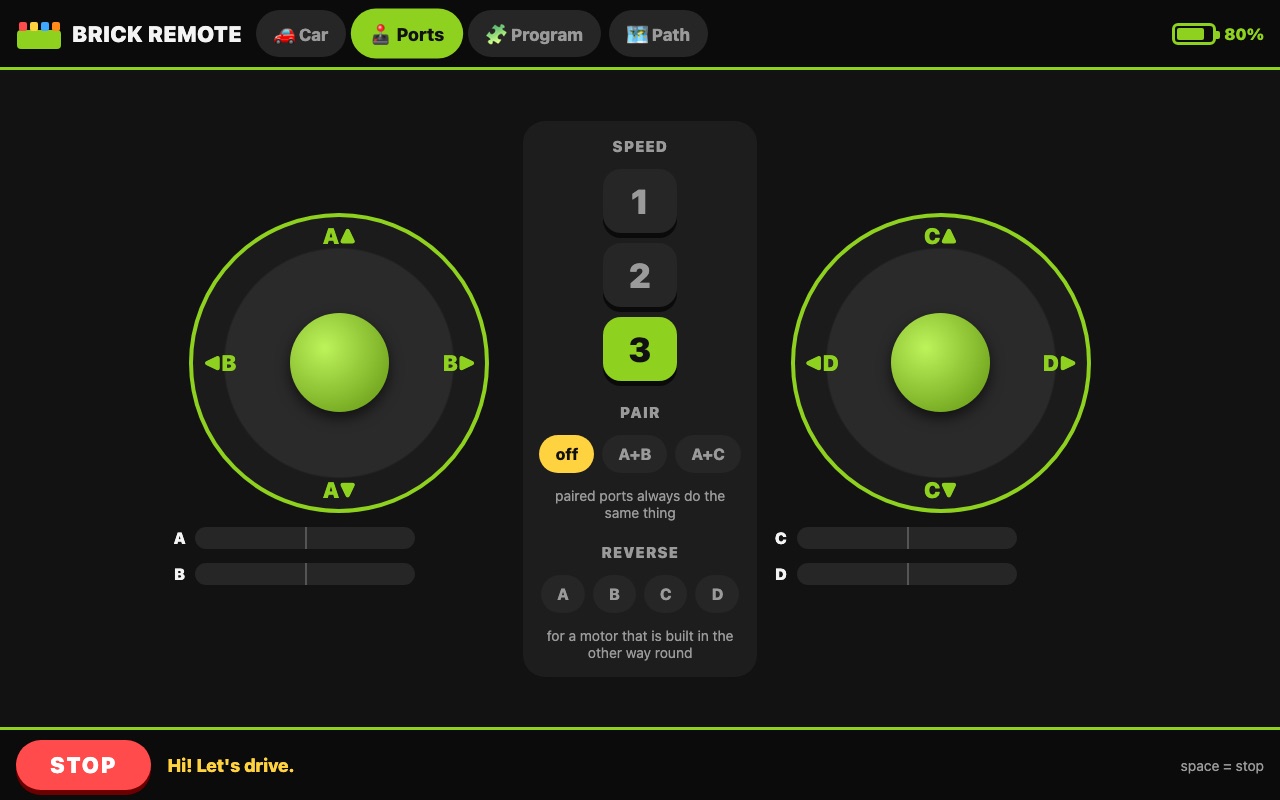
Has construït una grua, un robot o un tanc? Dos joysticks controlen els quatre motors: un per a A i B, un altre per a C i D.
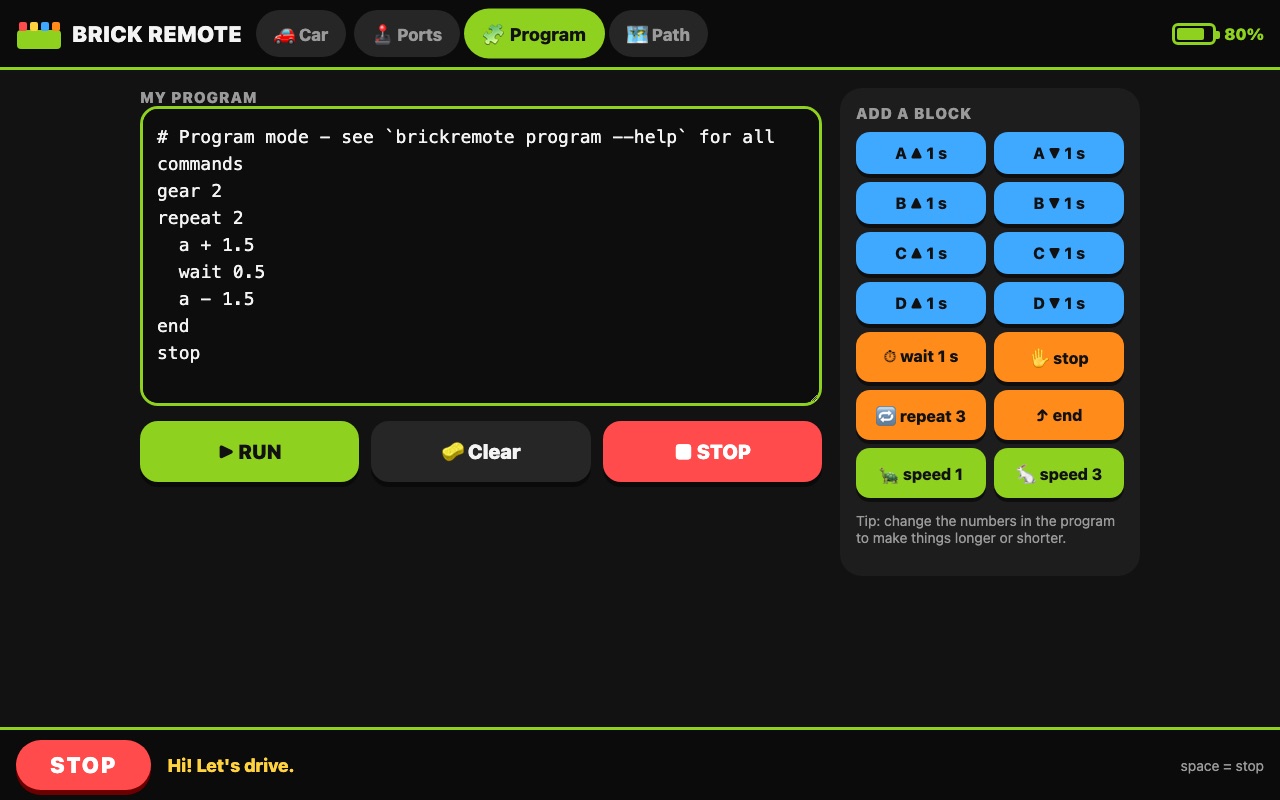
Toca els blocs de colors per crear una llista de moviments, prem RUN i mira com la teva creació ho fa tot sola.
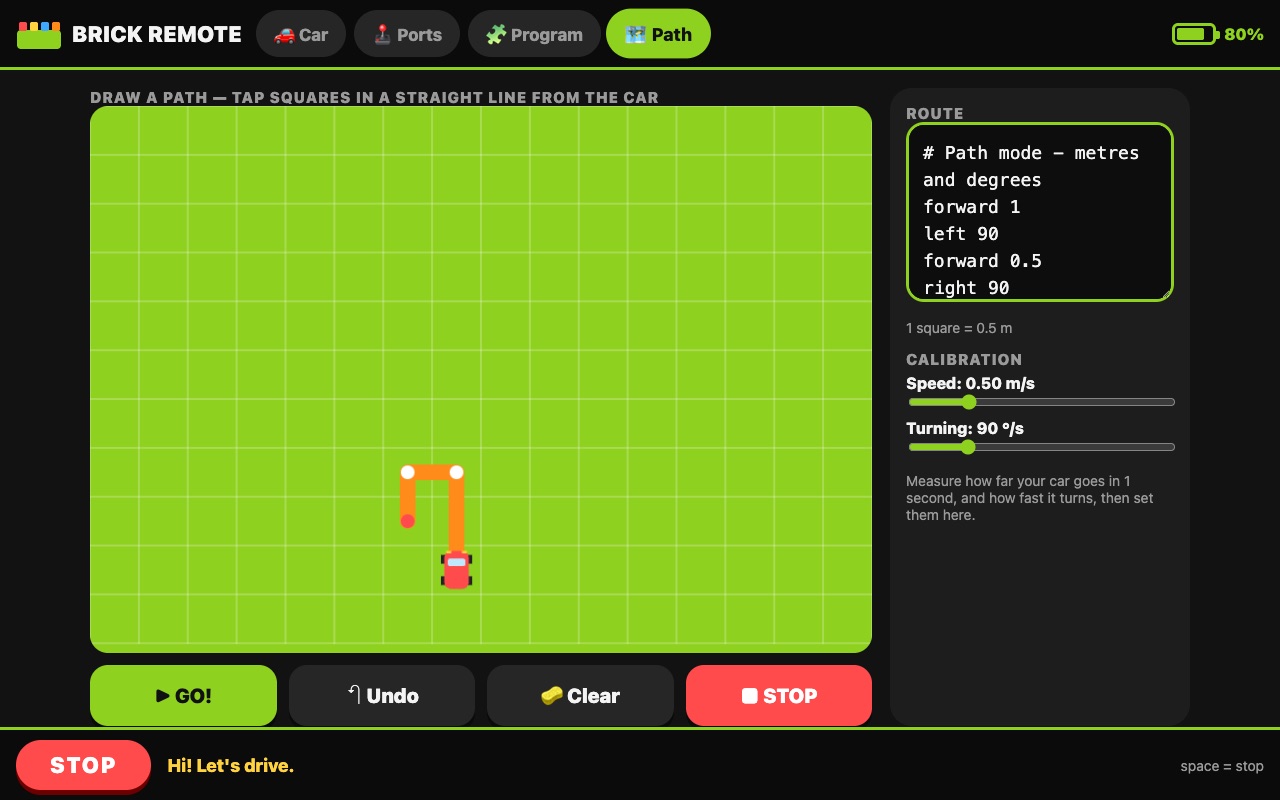
Toca caselles de la quadrícula per dibuixar per on ha d'anar el cotxe. Cada casella fa mig metre. Prem GO! i som-hi.
Copia'n un a la pantalla de Programa i prem RUN. Després canvia els números i mira què passa!
Endavant i endarrere, una vegada i una altra.
gear 2 repeat 4 a + 0.5 a - 0.5 end
Gira a fons i fes voltes en cercle.
repeat 3 d + # gira a l'esquerra i mantén-ho així a + 2 # avança durant 2 segons stop wait 0.5 end
La tortuga i la llebre.
gear 1 a + 2 gear 3 a + 1 stop
Per a la versió de teclat (brickremote). Gairebé totes funcionen també a la versió web.
El gran botó vermell STOP (o la barra espaiadora) atura tots els motors a l'instant. Condueix a terra, no a la taula, i allunya els dits de les rodes i els engranatges que giren.
Brick Remote és programari lliure i de codi obert (llicència MIT). Funciona amb els mòduls de motor Bluetooth LE econòmics que s'anuncien com a JG_JMC-xxxx i que normalment es fan servir amb l'app mòbil XP Block. Funciona a Linux (també a Raspberry Pi), macOS i Windows.
També és una petita biblioteca de Python, per si vol crear els seus propis projectes:
import asyncio
from brickremote import JMCModule
async def main():
async with JMCModule() as m:
await m.run(2, a=255) # connexió A endavant durant 2 segons
asyncio.run(main())
El codi, les notes del protocol i la referència completa d'ordres són al projecte a GitHub (en anglès).