Brick Remote
Οδήγησε το αυτοκινητάκι σου, συμβατό με LEGO®, με υπολογιστή ή τάμπλετ. Στρίψε το, κάνε αγώνες, μάθ' του να χορεύει ή ζωγράφισέ του έναν δρόμο να ακολουθήσει!
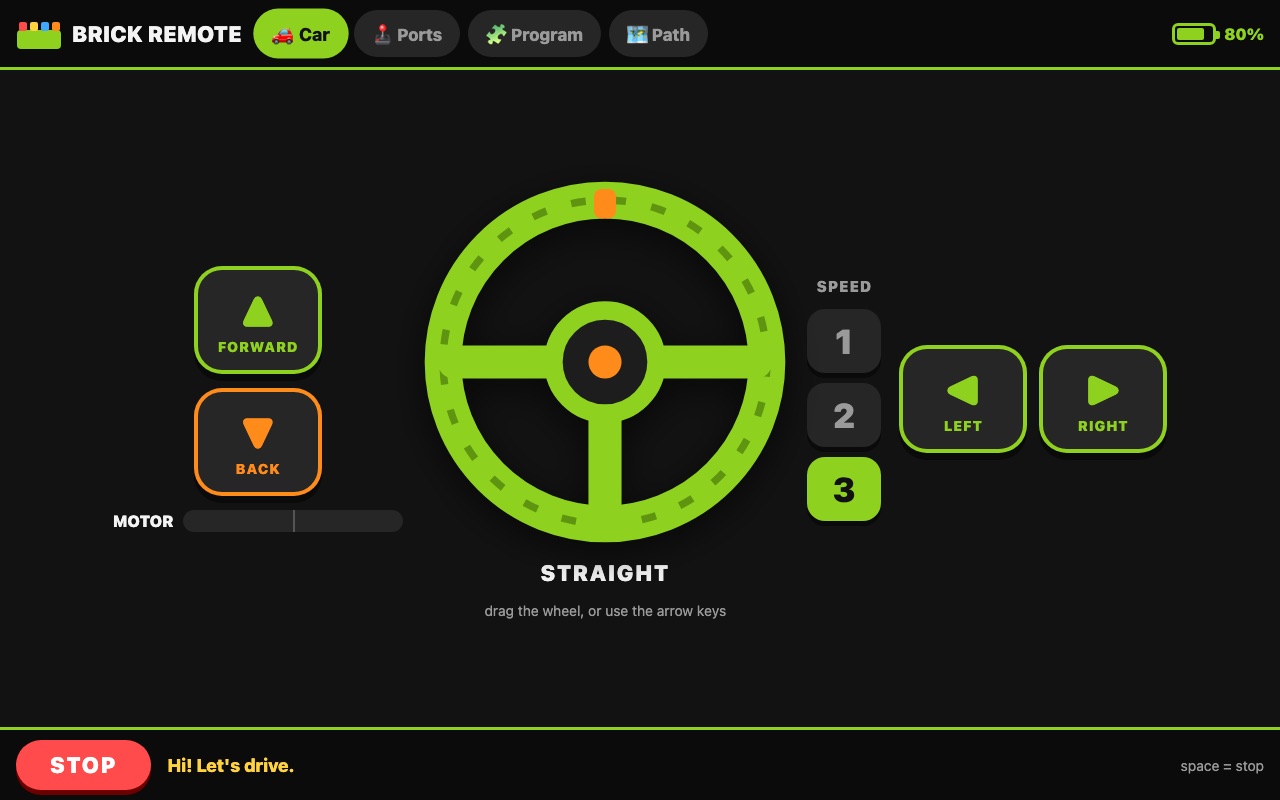
Οδήγησε το αυτοκινητάκι σου, συμβατό με LEGO®, με υπολογιστή ή τάμπλετ. Στρίψε το, κάνε αγώνες, μάθ' του να χορεύει ή ζωγράφισέ του έναν δρόμο να ακολουθήσει!
Μόνο τρία πράγματα.
Το κουτί μπαταριών με τις υποδοχές για μοτέρ A, B, C και D. Συνήθως έρχεται με την εφαρμογή XP Block και στο φυλλάδιο γράφει "Smart creative module".
Με Bluetooth: ένα Raspberry Pi, ένα λάπτοπ ή έναν επιτραπέζιο υπολογιστή. Ένα τάμπλετ ή κινητό μπορεί επίσης να γίνει το τηλεχειριστήριο.
Μόνο για την πρώτη ρύθμιση. Μετά, οδηγός είσαι εσύ!
Τα βήματα 1 και 2 γίνονται μόνο μία φορά.
Εγκατάστησέ το με Python:
pip install "brickremote[web]"
Ή κατέβασε τον κώδικα και χρησιμοποίησε το ./run.sh, που την πρώτη φορά τα ετοιμάζει όλα μόνο του.
Βάλε το μοτέρ κίνησης στην υποδοχή A και το μοτέρ του τιμονιού στην υποδοχή D. Έτσι είναι φτιαγμένο το αυτοκινητάκι από το κουτί.
Πάτα το κουμπί λειτουργίας. Το φωτάκι αρχίζει να αναβοσβήνει: σε περιμένει!
brickremote web
Άνοιξε τη διεύθυνση που δείχνει σε έναν φυλλομετρητή. Σε τάμπλετ, χρησιμοποίησε αυτήν που τελειώνει σε :8080. Μόλις βρεθεί το τουβλάκι, το φωτάκι σταματά να αναβοσβήνει και μπορείς να οδηγήσεις!
Σου αρέσει πιο πολύ να γράφεις παρά να κάνεις κλικ; Απλώς τρέξε brickremote για την έκδοση με πληκτρολόγιο.
Άλλαξε ανάμεσά τους με τα κουμπιά πάνω.
Κράτα πατημένο το FORWARD για να πας και γύρνα το τιμόνι. Μόλις το αφήσεις, το τιμόνι γυρίζει στη μέση, όπως σε αληθινό αυτοκίνητο.
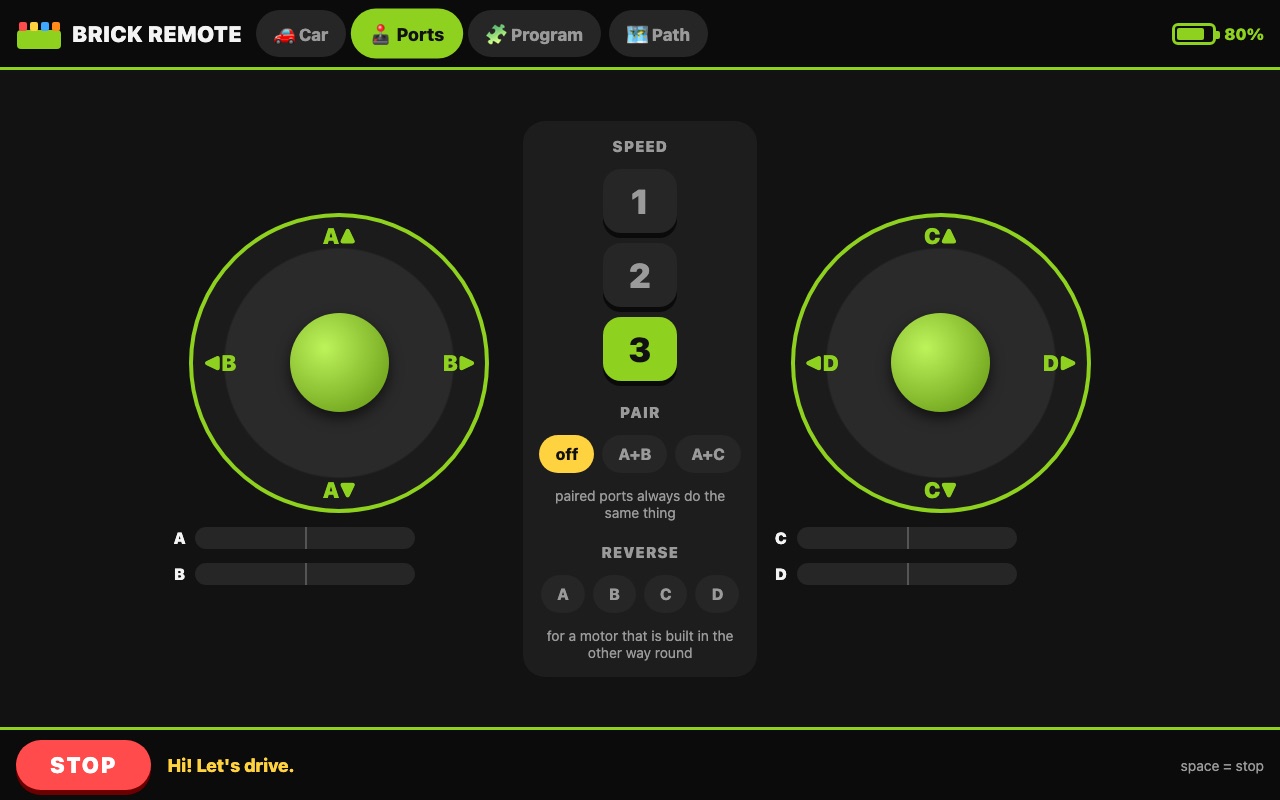
Έφτιαξες γερανό, ρομπότ ή τανκ; Δύο τζόιστικ ελέγχουν και τα τέσσερα μοτέρ, ένα για τα A και B, ένα για τα C και D.
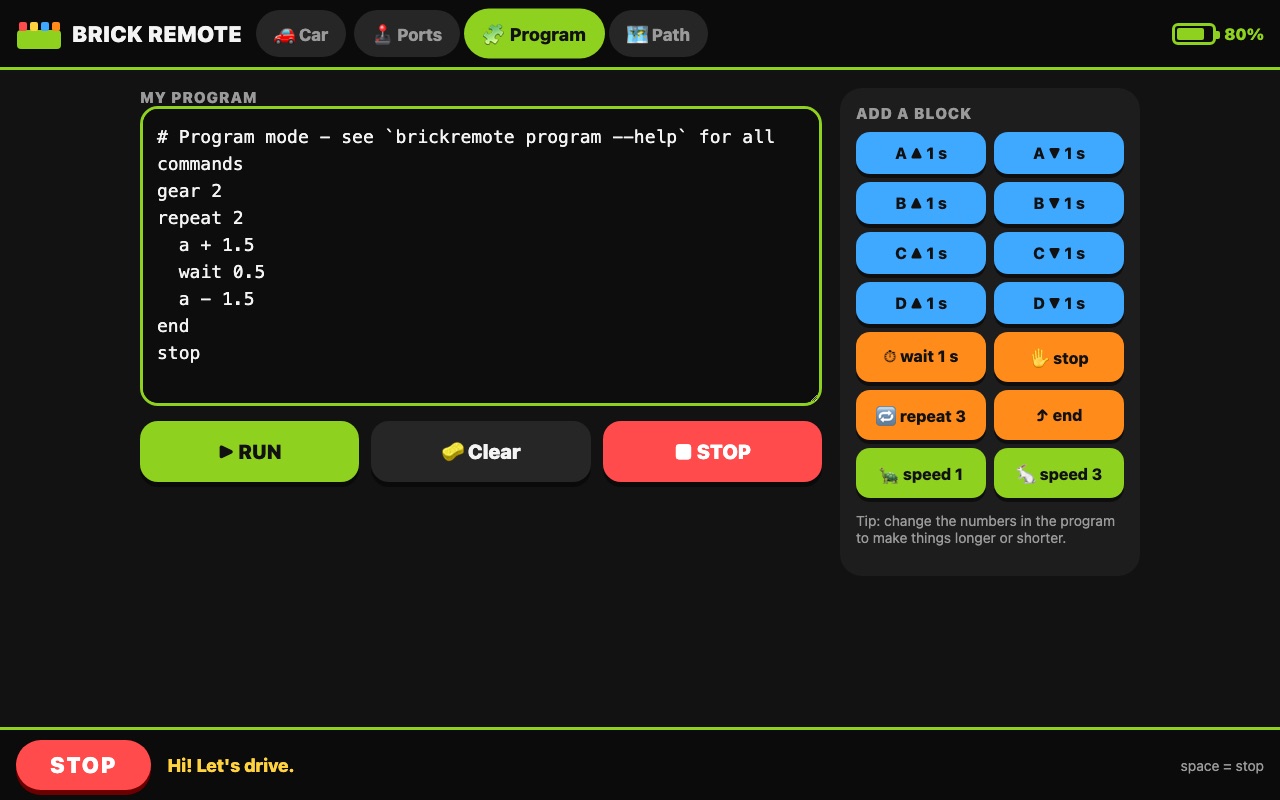
Πάτα τα χρωματιστά τουβλάκια για να φτιάξεις μια λίστα από κινήσεις, μετά πάτα RUN και δες τη δημιουργία σου να τα κάνει όλα μόνη της.
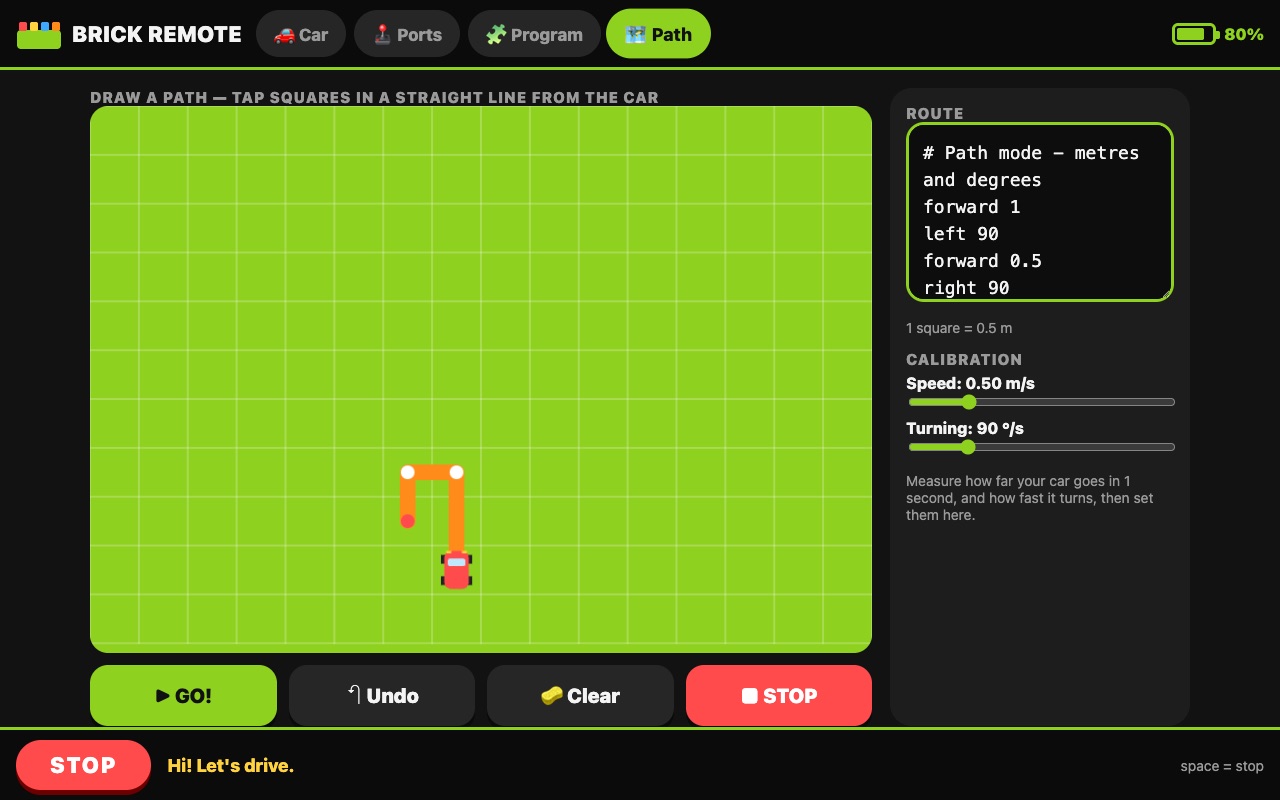
Πάτα τετράγωνα στο πλέγμα για να ζωγραφίσεις πού θα πάει το αυτοκινητάκι. Κάθε τετράγωνο είναι μισό μέτρο. Πάτα GO! και φύγαμε.
Αντέγραψε ένα στην οθόνη Πρόγραμμα και πάτα RUN. Μετά άλλαξε τους αριθμούς και δες τι γίνεται!
Μπρος και πίσω, ξανά και ξανά.
gear 2 repeat 4 a + 0.5 a - 0.5 end
Στρίψε τέρμα και γύρνα σε κύκλους.
repeat 3 d + # στρίψε αριστερά και κράτα το εκεί a + 2 # οδήγα για 2 δευτερόλεπτα stop wait 0.5 end
Η χελώνα και ο λαγός.
gear 1 a + 2 gear 3 a + 1 stop
Για την έκδοση με πληκτρολόγιο (brickremote). Τα περισσότερα δουλεύουν και στην έκδοση web.
Το μεγάλο κόκκινο κουμπί STOP (ή το πλήκτρο κενού) σταματά αμέσως όλα τα μοτέρ. Οδήγα στο πάτωμα, όχι στο τραπέζι, και κράτα τα δάχτυλα μακριά από ρόδες και γρανάζια που γυρίζουν.
Το Brick Remote είναι δωρεάν λογισμικό ανοιχτού κώδικα (άδεια MIT). Λειτουργεί με τα φθηνά μοτέρ-μονάδες Bluetooth LE που εμφανίζονται ως JG_JMC-xxxx και συνήθως χρησιμοποιούνται με την εφαρμογή κινητού XP Block. Τρέχει σε Linux (και σε Raspberry Pi), macOS και Windows.
Είναι επίσης μια μικρή βιβλιοθήκη Python, αν θέλετε να φτιάξετε δικά σας έργα:
import asyncio
from brickremote import JMCModule
async def main():
async with JMCModule() as m:
await m.run(2, a=255) # υποδοχή A μπροστά για 2 δευτερόλεπτα
asyncio.run(main())
Ο κώδικας, οι σημειώσεις για το πρωτόκολλο και η πλήρης λίστα εντολών βρίσκονται στο έργο στο GitHub (στα αγγλικά).