Brick Remote
Pilote ta voiture compatible LEGO® avec un ordinateur ou une tablette. Dirige-la, fais la course, apprends-lui à danser ou dessine-lui une route à suivre !
Pilote ta voiture compatible LEGO® avec un ordinateur ou une tablette. Dirige-la, fais la course, apprends-lui à danser ou dessine-lui une route à suivre !
Juste trois choses.
Le boîtier à piles avec les prises moteur A, B, C et D. Il est en général fourni avec l'appli XP Block et la notice indique « Smart creative module ».
Avec Bluetooth : un Raspberry Pi, un portable ou un ordinateur de bureau. Une tablette ou un téléphone peut aussi servir de télécommande.
Juste pour la première installation. Après, c'est toi le pilote !
Les étapes 1 et 2 ne se font qu'une seule fois.
Installe-le avec Python :
pip install "brickremote[web]"
Ou télécharge le code et utilise ./run.sh, qui installe tout tout seul la première fois.
Branche le moteur de propulsion sur la prise A et le moteur de direction sur la prise D. C'est comme ça qu'est construite la voiture de la boîte.
Appuie sur le bouton marche. La lumière se met à clignoter : elle t'attend !
brickremote web
Ouvre l'adresse affichée dans un navigateur web. Sur une tablette, prends celle qui finit par :8080. Quand la brique est trouvée, la lumière arrête de clignoter et tu peux rouler !
Tu préfères taper que cliquer ? Lance simplement brickremote pour la version clavier.
Passe de l'une à l'autre avec les boutons en haut.
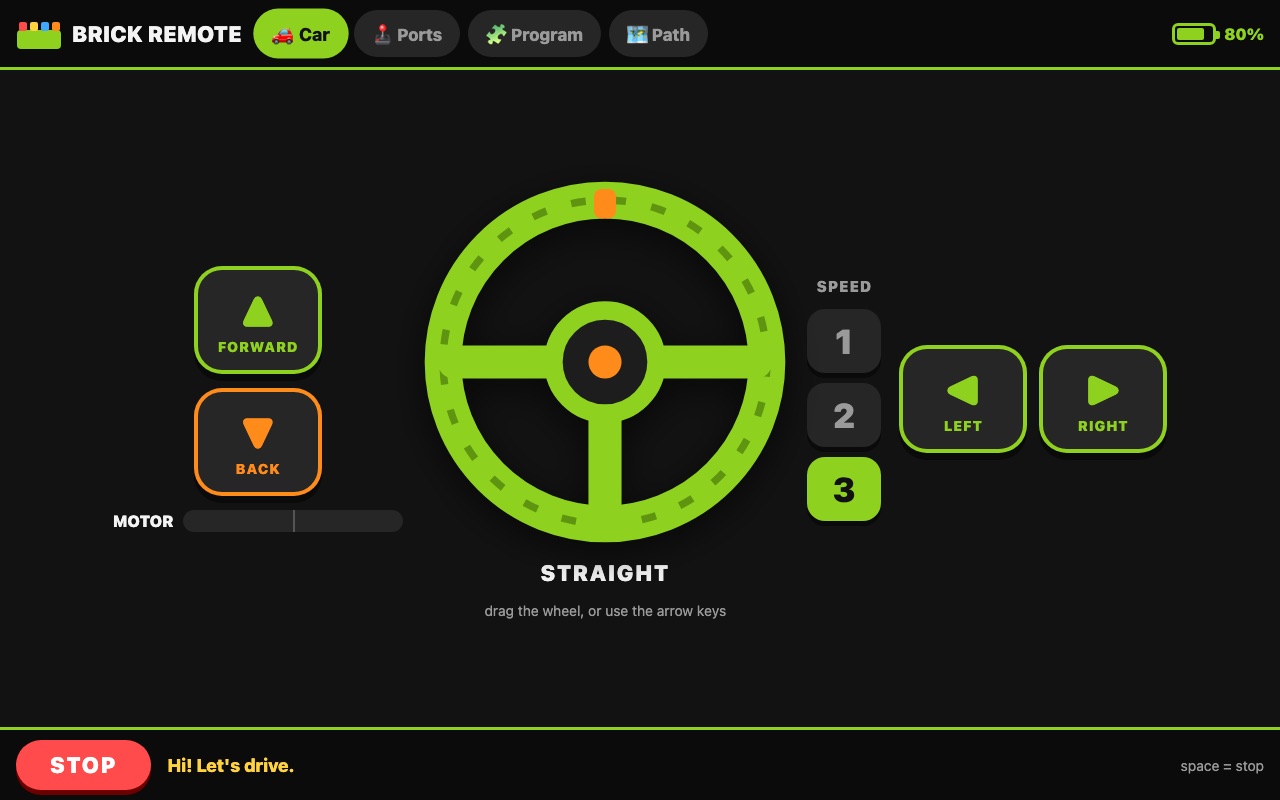
Maintiens FORWARD pour avancer et tourne le volant. Quand tu lâches, le volant revient au milieu, comme dans une vraie voiture.
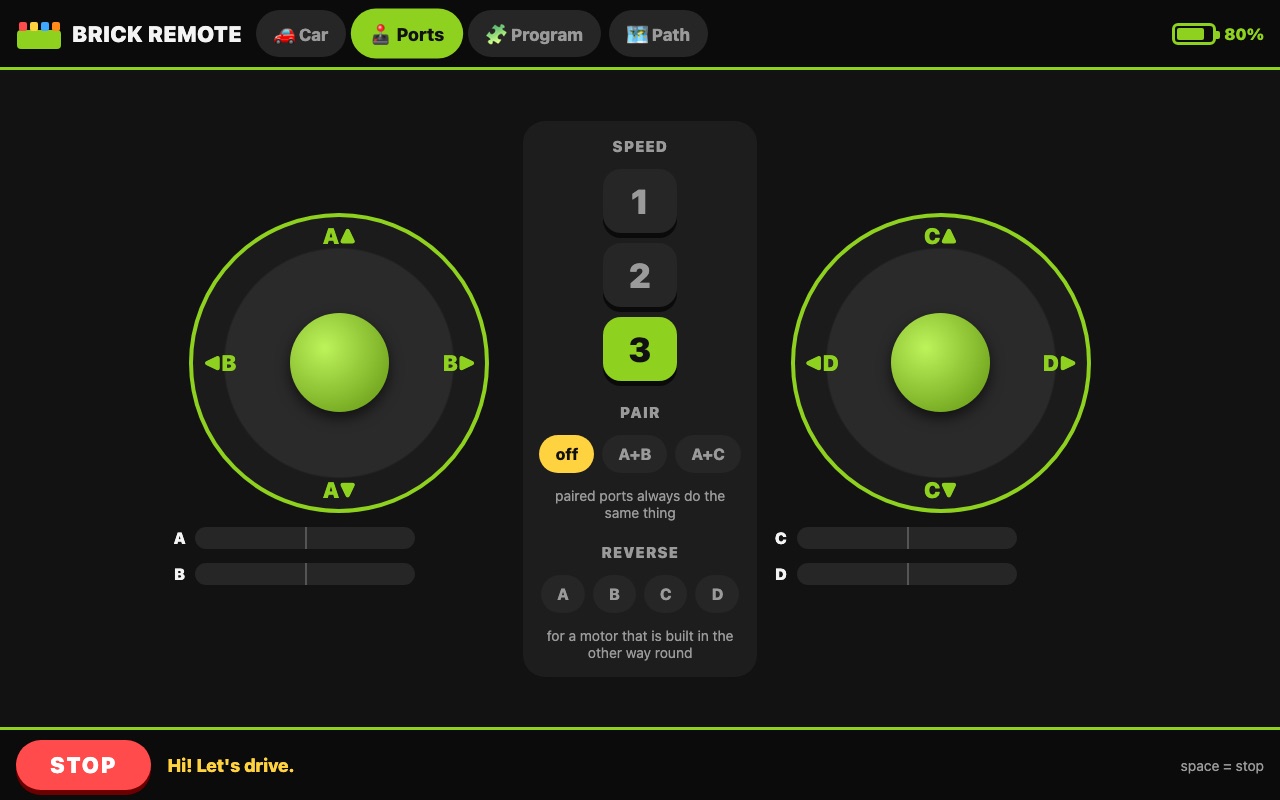
Tu as construit une grue, un robot ou un char ? Deux joysticks contrôlent les quatre moteurs : un pour A et B, un pour C et D.
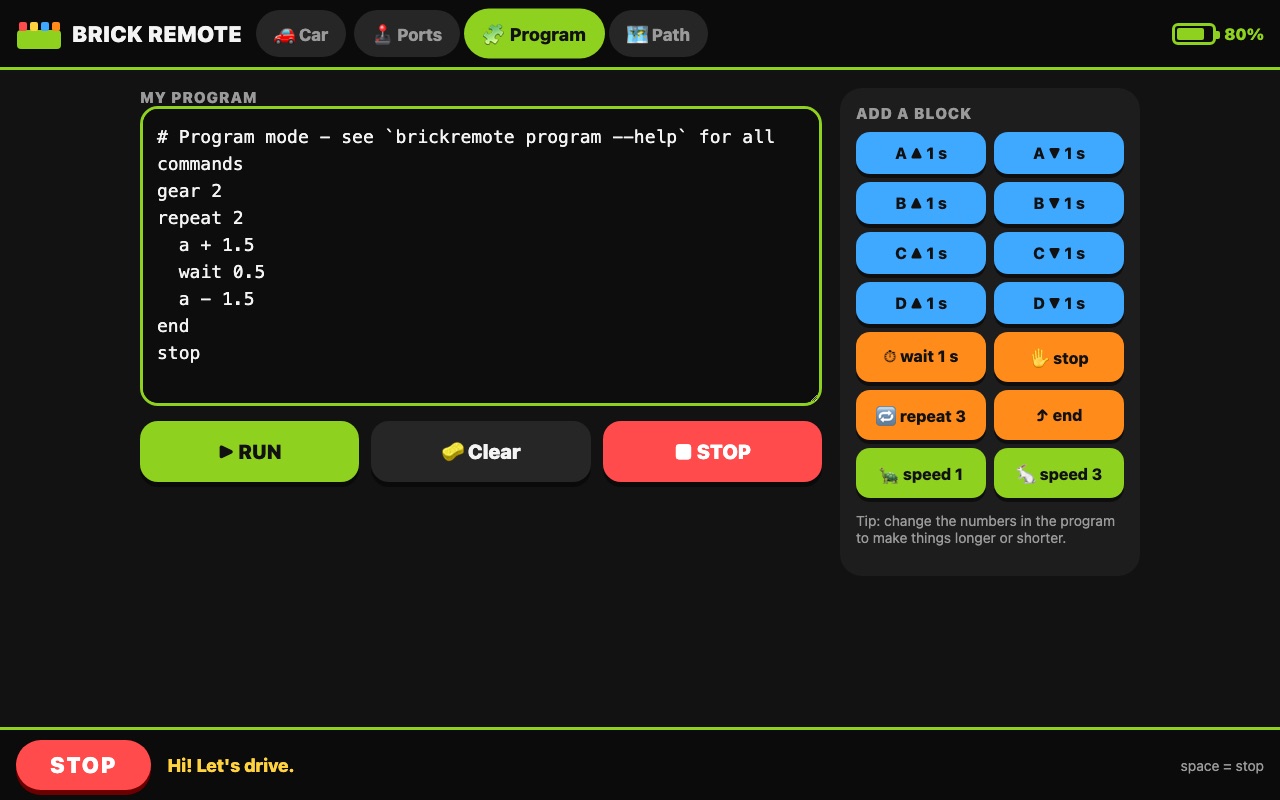
Touche les blocs de couleur pour créer une liste de mouvements, puis appuie sur RUN et regarde ta création tout faire toute seule.
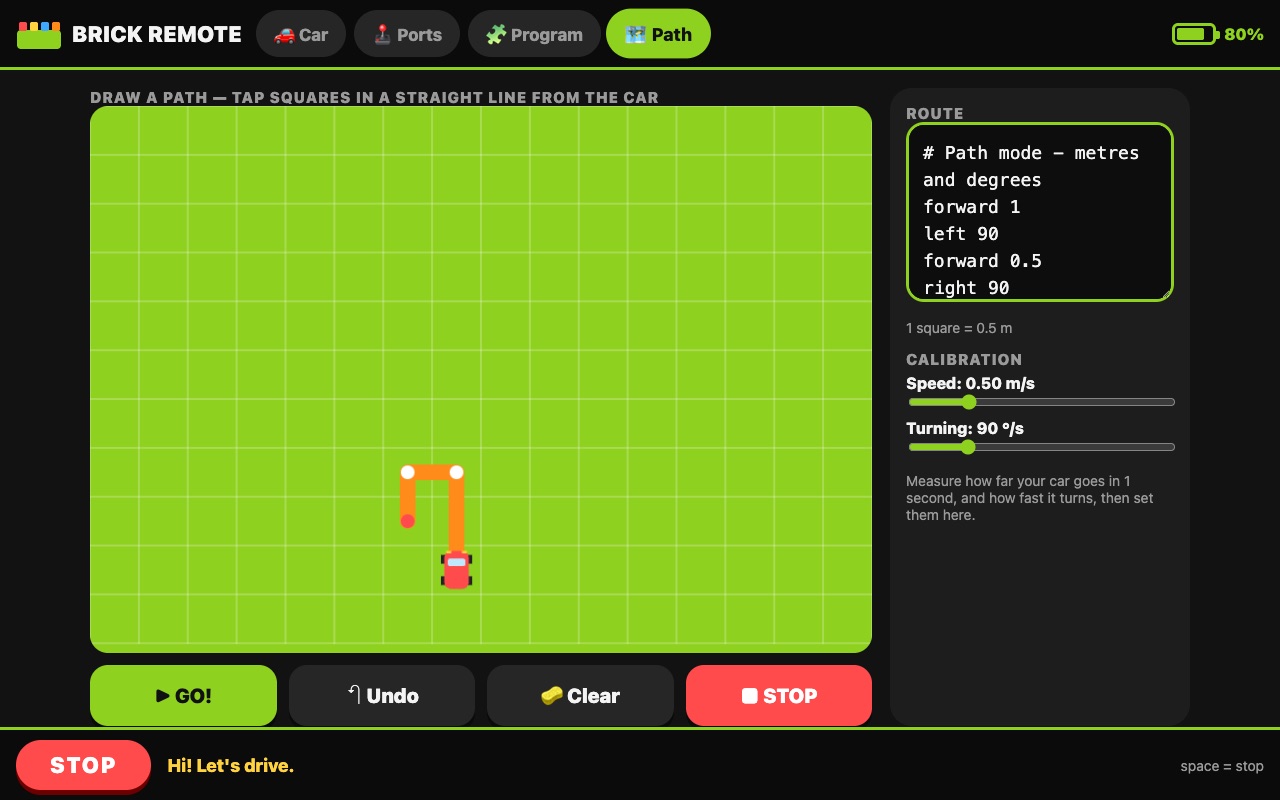
Touche des cases de la grille pour dessiner où la voiture doit aller. Chaque case fait un demi-mètre. Appuie sur GO! et c'est parti.
Copie-en un dans l'écran Programme et appuie sur RUN. Puis change les nombres et regarde ce qui se passe !
En avant, en arrière, encore et encore.
gear 2 repeat 4 a + 0.5 a - 0.5 end
Braque à fond et tourne en rond.
repeat 3 d + # braque à gauche et reste comme ça a + 2 # roule pendant 2 secondes stop wait 0.5 end
Le lièvre et la tortue.
gear 1 a + 2 gear 3 a + 1 stop
Pour la version clavier (brickremote). La plupart marchent aussi dans la version web.
Le gros bouton rouge STOP (ou la barre d'espace) arrête tous les moteurs tout de suite. Roule par terre, pas sur la table, et garde les doigts loin des roues et des engrenages qui tournent.
Brick Remote est un logiciel libre et gratuit (licence MIT). Il fonctionne avec les modules moteur Bluetooth LE bon marché qui s'annoncent comme JG_JMC-xxxx et s'utilisent normalement avec l'appli mobile XP Block. Il tourne sous Linux (y compris Raspberry Pi), macOS et Windows.
C'est aussi une petite bibliothèque Python, si vous voulez créer vos propres projets :
import asyncio
from brickremote import JMCModule
async def main():
async with JMCModule() as m:
await m.run(2, a=255) # prise A en avant pendant 2 secondes
asyncio.run(main())
Le code, les notes sur le protocole et la liste complète des commandes sont dans le projet sur GitHub (en anglais).